服务简介:
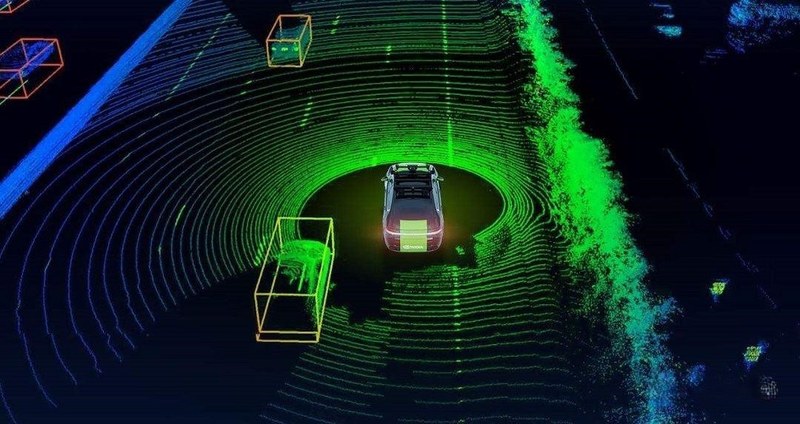
1、提供基于摄像头、激光雷达、毫米波雷达等多传感器数据深度融合的视觉算法开发,提升复杂路况下的环境感知精度与系统鲁棒性。
2、涵盖目标检测、语义分割、车道线识别及动态追踪等核心视觉任务,支持从算法设计、模型训练到车端部署的全流程定制化服务。
3、依托团队在自动驾驶领域的多年深耕经验,针对不同车型与硬件平台提供深度优化方案,助力客户加速无人驾驶量产落地。
需要提前准备的信息:
传感器类型及内外参标定数据、目标场景的实车采集或仿真数据集需求、车端计算平台的硬件规格与算力限制、具体的功能性能指标要求及预期交付周期。